Скидка 5% на первый заказ — RDS5




Как сделать робот пылесос своими руками
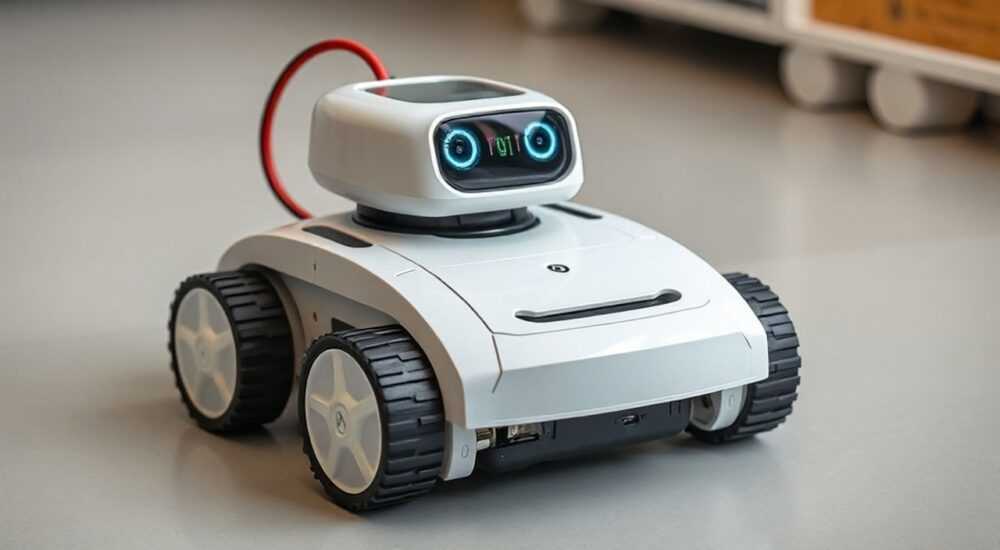
Создание робота-пылесоса своими руками — это амбициозный, но выполнимый проект для тех, кто увлекается электроникой, программированием и автоматизацией. Хотя готовые модели от iRobot, Xiaomi или Ecovacs предлагают высокий уровень функциональности, самостоятельная сборка позволяет глубже понять принципы работы устройств, адаптировать их под свои нужды и сэкономить на базовой версии. Главное — чётко понимать, что речь идёт не о замене флагманского Roborock, а о создании прототипа с ограниченными, но полезными возможностями.
Сделать робот-пылесос своими руками можно при наличии базовых навыков в электронике и программировании. Ключевое — правильно подобрать компоненты: контроллер, датчики, двигатели и систему питания. Основная рекомендация — начать с простого шасси на Arduino или Raspberry Pi и постепенно добавлять функции.
Содержание статьи:
- Основные компоненты робота-пылесоса
- Что обязательно нужно?
- Шасси и двигатели: основа мобильности
- Типы привода
- Управление и программирование: мозг устройства
- Пример простого алгоритма
- Навигация и датчики: как робот «видит» комнату
- Система пылесбора: от всасывания до фильтрации
- Оптимизация потока воздуха
- Источник питания: автономность и безопасность
- Монтаж и сборка: от схемы к работающему прототипу
- Тестирование и настройка: запуск в работу
- Экспертное мнение
- Вопросы и ответы
- Заключение
Основные компоненты робота-пылесоса
Любой робот-пылесос, даже самодельный, состоит из нескольких ключевых блоков: шасси, привод, система управления, датчики, пылесборник и аккумулятор. Без одного из них устройство не сможет выполнять свою основную задачу — перемещаться и очищать пол. Сборка начинается с выбора платформы и определения уровня сложности. Для новичков подойдёт готовое шасси с двумя мотор-редукторами, для продвинутых — разработка собственной конструкции.
Каждый компонент должен быть совместим по напряжению, размерам и интерфейсам. Например, использование 5-вольтового микроконтроллера с 12-вольтовыми двигателями потребует дополнительных модулей управления. Также важно учитывать габариты: слишком крупный корпус не пролезет под мебель, а слишком маленький не вместит батарею достаточной ёмкости.
Полезно знать: Перед покупкой деталей составьте список с указанием напряжения, тока, размеров и способа подключения. Это поможет избежать несовместимости.
Что обязательно нужно?
- Микроконтроллер (Arduino, ESP32, Raspberry Pi Pico)
- Два мотор-редуктора с колёсами
- Драйвер двигателей (например, L298N или TB6612FNG)
- Аккумулятор (Li-ion или LiPo, 7.4–11.1 В)
- Зарядное устройство и плата балансировки
- Датчики препятствий (ультразвуковые HC-SR04, ИК-датчики)
- Вакуумный насос или мини-вентилятор
- Корпус (можно из пластика, фанеры или 3D-печати)
- Фильтр (HEPA или обычный тканевый)
Выбор зависит от бюджета и целей. Например, для демонстрационного проекта достаточно Arduino Uno и двух ИК-датчиков. Для более сложной навигации потребуется лидар или камера, что значительно увеличивает стоимость и сложность.
Шасси и двигатели: основа мобильности
Шасси — это каркас, на котором крепятся все компоненты. Оно должно быть прочным, но лёгким. Готовые шасси для роботов (например, 2WD или 4WD) можно купить на электронных маркетплейсах. Они уже включают оси, колёса и площадки для крепления плат. Альтернатива — сделать шасси самостоятельно из текстолита, фанеры или с помощью 3D-печати.
Двигатели отвечают за движение. Для робота-пылесоса подходят мотор-редукторы постоянного тока с энкодерами. Энкодеры позволяют отслеживать обороты колёс, что критично для точного движения. Мощность двигателя выбирается исходя из веса робота: для устройства массой 1–1.5 кг подойдут моторы с крутящим моментом 100–200 об/мин при 6–12 В.
«Начинайте с шасси на двух колёсах и опорном ролике. Это классическая конфигурация, обеспечивающая устойчивость и простоту управления.» — Алексей, инженер-робототехник
Типы привода
- Дифференциальный привод: два ведущих колеса, поворот за счёт разницы скоростей. Прост в реализации, но требует точного контроля.
- Привод на все колёса: больше проходимость, но сложнее в управлении и энергопотреблении.
- Механизм с поворотной осью: как у коммерческих роботов. Требует сервопривода и сложной механики.
Для первого проекта предпочтителен дифференциальный привод. Он позволяет реализовать движение вперёд, назад и поворот «на месте», что удобно для уборки в углах.
Управление и программирование: мозг устройства
Микроконтроллер — центральный элемент системы. Он обрабатывает данные с датчиков, управляет двигателями и вентилятором. Наиболее популярны:
- Arduino Uno/Nano: прост в освоении, огромная база примеров кода.
- ESP32: поддержка Wi-Fi и Bluetooth, больше памяти, подходит для удалённого управления через смартфон.
- Raspberry Pi Pico: мощный, но требует знания MicroPython или C++.
Программирование начинается с базового алгоритма: движение вперёд, остановка при препятствии, поворот. Позже можно добавить случайное блуждание (random walk), покрытие змеевидной траекторией или SLAM (Simultaneous Localization and Mapping), если используется лидар.
Полезно знать: Используйте среду Arduino IDE — она бесплатна, поддерживает большинство контроллеров и имеет встроенные библиотеки для датчиков и моторов.
Пример простого алгоритма
- Включить двигатели (движение вперёд).
- Считывать данные с ультразвукового датчика.
- Если расстояние до стены < 20 см — остановиться.
- Повернуть направо на 1 секунду.
- Вернуться к шагу 1.
Такой код легко реализовать на языке C++ в Arduino IDE. Для более сложного поведения можно использовать состояния (state machine) или внешние библиотеки, например, для PID-регулирования скорости.
Навигация и датчики: как робот «видит» комнату
Без датчиков робот будет просто двигаться по прямой до столкновения. Современные технологии позволяют реализовать как простое избегание препятствий, так и картографирование помещения. Выбор зависит от бюджета и целей.
Базовый набор:
- HC-SR04: ультразвуковой датчик, измеряет расстояние до объекта (до 4 м).
- ИК-датчики (TCRT5000): обнаруживают края (чтобы не упасть с лестницы) и близкие препятствия.
- Гироскоп и акселерометр (MPU6050): помогают определить ориентацию и угол поворота.
Для продвинутой навигации используют:
- Lidar (RPLIDAR A1): сканирует помещение, строит карту, позволяет реализовать SLAM.
- Камера (OV7670): для визуальной навигации, но требует мощного процессора.
Тип датчика |
Дальность |
Цена (руб.) |
Сложность подключения |
|---|---|---|---|
HC-SR04 |
до 4 м |
200–400 |
низкая |
TCRT5000 |
до 1 см |
50–100 |
низкая |
RPLIDAR A1 |
до 6 м |
8 000–12 000 |
высокая |
«Даже простой набор из двух HC-SR04 и пары TCRT5000 обеспечит базовую безопасность и возможность уборки в небольшой комнате.» — Инженер по автоматизации
Система пылесбора: от всасывания до фильтрации
Главное отличие пылесоса от просто робота — наличие всасывающего механизма. В домашних условиях реализовать полноценный вакуум сложно, поэтому чаще используют осевой или центробежный вентилятор от компьютера или принтера. Мощность должна быть достаточной для поднятия пыли, но не слишком высокой, чтобы не перегружать аккумулятор.
Конструкция включает:
- Вентилятор (или мини-компрессор)
- Воздуховод (пластиковая трубка диаметром 2–3 см)
- Пылесборник (пластиковый контейнер или мешок)
- Фильтр (можно использовать HEPA от старого пылесоса или самодельный из ткани)
Воздуховод соединяет вентилятор с нижней частью корпуса, где создаётся зона разрежения. Пыль засасывается через отверстие, попадает в контейнер, а воздух проходит через фильтр и выходит наружу. Фильтр обязателен — иначе мотор быстро забивается пылью.
Полезно знать: Убедитесь, что вентилятор установлен в правильном направлении — он должен вытягивать воздух из корпуса, а не нагнетать его.
Оптимизация потока воздуха
- Минимизируйте изгибы воздуховода — они снижают эффективность.
- Используйте герметик для соединений, чтобы не было утечек.
- Размещайте вентилятор ближе к центру тяжести, чтобы не нарушать баланс.
Представьте, как работает пылесос: чем герметичнее система, тем выше давление и сила всасывания. То же правило действует и для самодельного робота.
Источник питания: автономность и безопасность
Автономность — один из главных параметров. Робот должен работать не менее 20–30 минут без подзарядки. Для этого используют литий-ионные (Li-ion) или литий-полимерные (LiPo) аккумуляторы. Типичная конфигурация — 2S (7.4 В) или 3S (11.1 В) батарея ёмкостью 2000–5000 мА·ч.
Важно:
- Использовать плату защиты (BMS) для предотвращения переразряда.
- Подключить зарядное устройство с балансировкой (например, TP4056 для 1S, или 2S-зарядку).
- Обеспечить теплоотвод — LiPo батареи могут перегреваться.
Напряжение аккумулятора должно соответствовать требованиям всех компонентов. Если моторы работают от 12 В, а Arduino — от 5 В, понадобится понижающий преобразователь (например, LM2596).
«Никогда не оставляйте LiPo-батарею без присмотра во время зарядки. Храните её в специальном огнеупорном мешке.» — Специалист по электробезопасности
Монтаж и сборка: от схемы к работающему прототипу
Перед сборкой составьте электрическую схему. Можно использовать программы вроде Fritzing или EasyEDA. Убедитесь, что:
- Микроконтроллер подключён к драйверу двигателей.
- Датчики подключены к цифровым/аналоговым входам.
- Аккумулятор подаёт питание на все компоненты через преобразователи.
- Вентилятор подключён через транзистор (например, MOSFET), так как ток может превышать возможности контроллера.
Процесс сборки:
- Закрепите шасси и двигатели.
- Установите плату и аккумулятор.
- Подключите провода согласно схеме.
- Закрепите датчики на передней и нижней части.
- Смонтируйте систему всасывания.
- Закройте корпус (если используется).
Проверьте все соединения мультиметром. После первого включения наблюдайте за температурой компонентов и уровнем заряда.
Тестирование и настройка: запуск в работу
Первый запуск — самый волнующий этап. Начните с проверки каждого модуля отдельно:
- Загрузите тестовый скетч для движения вперёд.
- Проверьте реакцию на препятствие.
- Запустите вентилятор и убедитесь, что есть всасывание.
Если робот дергается или не реагирует, проверьте:
- Питание всех компонентов.
- Правильность подключения датчиков и моторов.
- Код на ошибки (например, неправильный пин).
Постепенно усложняйте поведение: добавьте случайные повороты, таймер отключения, индикатор заряда. Для удобства можно добавить Bluetooth-модуль и управлять роботом с телефона.
Экспертное мнение
Самостоятельная сборка робота-пылесоса — это прежде всего образовательный проект. Он развивает навыки системного мышления, интеграции аппаратного и программного обеспечения. Однако важно понимать, что по эффективности уборки, времени автономной работы и надёжности самодельное устройство пока не сравнится с коммерческими аналогами.
Рекомендуется начинать с минимально жизнеспособного продукта (MVP): робот, который ездит, избегает препятствий и всасывает пыль. Только после отладки базовой версии стоит добавлять сложные функции — картографирование, возврат на базу, Wi-Fi-управление.
Ключевые принципы:
- Модульность: делайте каждый блок отдельно, чтобы легче было тестировать.
- Документирование: ведите журнал изменений, схемы и код.
- Безопасность: используйте предохранители, избегайте коротких замыканий, следите за нагревом.
Вопросы и ответы
Можно ли сделать робота-пылесос без программирования?
Теоретически — да, с помощью аналоговых схем и логических микросхем. Но это значительно сложнее и менее гибко. Программирование даёт контроль над поведением и возможность обновления.
Сколько стоит собрать робота-пылесос своими руками?
От 3 000 до 15 000 рублей в зависимости от комплектации. Базовый вариант с Arduino, двумя моторами и вентилятором — около 5 000 руб. С лидаром и качественным аккумулятором — от 10 000.
Как увеличить время работы от аккумулятора?
Используйте более ёмкие батареи, оптимизируйте код (меньше активных циклов), отключайте неиспользуемые модули (например, Wi-Fi при простое), применяйте энергоэффективные компоненты.
Можно ли добавить функцию возврата на базу?
Да, но это сложно. Нужны либо ИК-маяки, либо GPS (не подходит для помещений), либо SLAM-навигация. Самый простой способ — оставить робот работать до разрядки, затем заряжать вручную.
Безопасно ли использовать самодельный робот дома?
При соблюдении правил — да. Используйте защищённые аккумуляторы, избегайте открытых проводов, тестируйте в присутствии. Не оставляйте без присмотра при зарядке.
Заключение
Создание робота-пылесоса своими руками — это вызов, сочетающий инженерию, программирование и креативность. Хотя результат не заменит покупной Roborock S8, процесс обучения бесценен. Вы получите глубокое понимание того, как работают современные умные устройства, и сможете создавать уникальные решения под свои задачи.
Главное — начать с простого, последовательно наращивать функциональность и не бояться экспериментировать. Даже неудачи станут ценным опытом.
- Стартуйте с базового шасси и Arduino — это надёжная и доступная платформа.
- Соблюдайте совместимость компонентов по напряжению и мощности.
- Используйте модульный подход: тестируйте каждый блок отдельно.
- Не пренебрегайте безопасностью, особенно при работе с LiPo-аккумуляторами.
- Помните: цель — не идеальная уборка, а обучение и удовольствие от создания.
⚠️ Дисклеймер — нажмите, чтобы развернуть
Материалы, опубликованные в разделе «Блог» на сайте RU DESIGN SHOP (rudesignshop.ru), носят исключительно информационный и ознакомительный характер и не являются руководством к действию, финансовой рекомендацией, медицинской услугой, ветеринарным назначением либо рекламой товаров и услуг, включая азартные игры. Публикации не содержат призывов к участию в азартных играх и не направлены на продвижение соответствующих операторов.
Безопасность применения товаров и веществ: при использовании строительных материалов, бытовой химии, пестицидов и агрохимикатов необходимо строго следовать инструкциям производителя и действующему законодательству Российской Федерации, включая Федеральный закон РФ от 19.07.1997 № 109-ФЗ «О безопасном обращении с пестицидами и агрохимикатами».
Упоминание товарных знаков, брендов и организаций носит исключительно информационный характер и не означает наличие партнёрских отношений или одобрения со стороны правообладателей.
Материалы, содержащие сведения о медицинских, ветеринарных или косметических средствах, представлены в справочных целях и не являются медицинской консультацией или назначением. Перед применением рекомендуется обратиться к врачу, ветеринарному специалисту или иному сертифицированному профессионалу.
Возрастные ограничения: материалы, содержащие сведения о продукции категории 18+, включая алкоголь или азартные игры, предназначены исключительно для совершеннолетней аудитории и публикуются в информационных целях.
Правовая ответственность: решения, принятые на основе опубликованной информации, пользователь принимает самостоятельно и на свой риск; редакция и авторы несут ответственность в пределах, установленных законодательством Российской Федерации.
Редакция не допускает публикаций, содержащих пропаганду экстремизма, терроризма, наркотических средств или суицида; подобные материалы подлежат немедленному удалению.
Упоминание организаций с ограниченным статусом: компания Meta Platforms Inc. (социальные сети Facebook и Instagram) признана экстремистской организацией решением суда РФ, её деятельность запрещена на территории Российской Федерации; любые упоминания приводятся исключительно в информационных целях.
Авторские права и источники: информация собирается из открытых источников; её актуальность указывается на дату публикации и может изменяться.
Изображения и иллюстрации используются на условиях, разрешённых правообладателями. При возникновении претензий редакция готова оперативно рассмотреть обращение и внести необходимые изменения.
Персональные данные и cookies: сайт использует cookies и обрабатывает персональные данные пользователей в соответствии с Федеральным законом № 152-ФЗ «О персональных данных» и Политикой конфиденциальности RU DESIGN SHOP.
Мнения авторов могут не совпадать с позицией государственных органов или коммерческих организаций, упомянутых в материалах.
РЕКОМЕНДУЕМ
Товары от российских производителей