Скидка 5% на первый заказ — RDS5




Как сделать робот пылесос
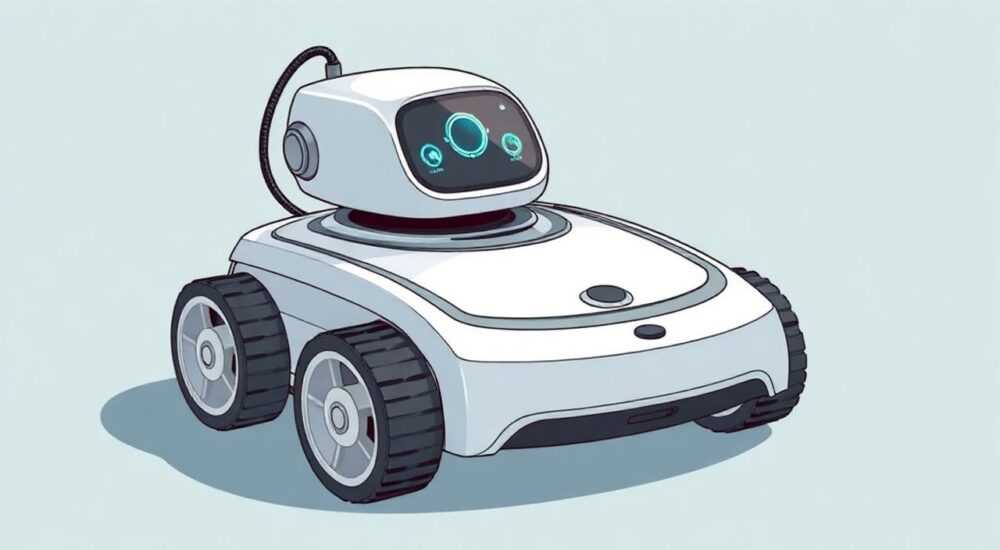
Современный робот-пылесос — это не просто гаджет, а сложная инженерная система, сочетающая в себе датчики, алгоритмы искусственного интеллекта, механику и электронику. Многие считают, что собрать его дома невозможно без промышленных мощностей, но на самом деле с помощью доступных компонентов, открытых платформ и базовых знаний в электронике можно создать функциональный прототип, способный убирать полы с минимальной человеческой помощью. Главное — не пытаться скопировать Xiaomi или iRobot, а понять принципы работы и построить решение, соответствующее вашим ресурсам и целям.
Собрать рабочего робота-пылесоса дома возможно, если использовать готовые модули: плату Arduino или Raspberry Pi, моторы от старых устройств, ИК-датчики и пылесосный модуль от компактного всасывателя. Главная рекомендация — начните с упрощённой версии: управление по линии, базовое обнаружение препятствий и ручная зарядка, чтобы протестировать концепцию до масштабирования.
Содержание статьи:
Основные компоненты робота-пылесоса
Пылесос — это не просто двигатель и щётка. Это система, где каждый элемент влияет на эффективность уборки, безопасность и долговечность. Первый шаг — определить базовые модули. Вам понадобятся: двигатель для вращения щёток, всасывающий вентилятор, аккумулятор, контроллер, датчики и корпус. Даже если вы не собираетесь паять микросхемы, можно начать с готовых решений: например, взять микроконтроллер Arduino Uno или ESP32, которые поддерживают Wi-Fi и Bluetooth, и уже на их основе строить логику.
Всасывающий модуль можно извлечь из старого компактного пылесоса или купить отдельно — например, 12 В DC вентилятор с производительностью 5–8 л/с. Для движения нужны два мотора с редуктором, желательно с энкодерами для точного контроля скорости. Без них робот будет кружить по кругу, не понимая, куда он движется. Щётки — две: боковая для захвата пыли у стен и центральная — для сбора мусора. Их можно распечатать на 3D-принтере или вырезать из пластика.
Полезно знать: Пылесосный модуль с мощностью менее 5 Вт не справится с пылью и шерстью. Оптимальный диапазон — 8–15 Вт при напряжении 12 В. Проверяйте характеристики по параметру «статическое давление» — оно должно быть выше 5 кПа.
Для хранения мусора подойдёт пластиковый контейнер объёмом 0,3–0,5 л — его можно сделать из коробки от CD-дисков, обрезав и прикрепив фильтр из ваты или поролона. Фильтр — критически важный элемент: без него пыль попадёт в мотор и выведет его из строя за несколько часов. Лучший вариант — HEPA-фильтр от старого воздухоочистителя.
Проектирование корпуса и механики
Корпус — это не просто «оболочка». Он определяет центр тяжести, проходимость, устойчивость к ударам и даже эффективность сбора пыли. Представьте: если центр тяжести слишком высокий, робот опрокинется на пороге. Если слишком низкий — будет цепляться за ковры. Оптимальная высота — 7–9 см, чтобы проходить под мебелью, но не терять устойчивость.
Для сборки корпуса используйте листовой пластик (акрил, ПВХ) или 3D-печать. Если нет доступа к принтеру — возьмите корпус от старой игрушки-робота или коробку от электроники. Главное — обеспечить герметичность между корпусом и пылесосным модулем. Утечка воздуха = потеря всасывания. Проклейте стыки силиконовым герметиком.
Система колёс — ключевая. Два ведущих колеса с редуктором и одно опорное (шаровое). Шаровое колесо лучше, чем два дополнительных — меньше точек трения, меньше зацепов. Для тяги используйте моторы 12 В, 200–300 об/мин. Слишком быстрые — робот будет «заносить», слишком медленные — не преодолеют пороги.
«При проектировании корпуса всегда делайте запас по высоте: 1–2 мм. Никогда не делайте корпус впритык к максимальной высоте препятствия. Пыль, ворс и неровности пола могут забить движение.» — Алексей Воронин, инженер-робототехник, 12 лет опыта в разработке бытовой робототехники
Не забудьте про отверстия для датчиков и зарядки. Их нужно разместить так, чтобы они не мешали движению, но оставались доступны. Для зарядки — два металлических контакта на дне корпуса, которые будут замыкаться на станции. Для датчиков — отверстия диаметром 5–8 мм, защищённые прозрачной плёнкой от пыли.
Датчики: как робот «видит» мир
Без датчиков ваш робот — слепой. Он будет таранить стены, падать с лестницы и застревать под диваном. Минимальный набор — три типа: инфракрасные (ИК) для обнаружения препятствий, датчики падения (для лестниц) и энкодеры для отслеживания пройденного пути.
ИК-датчики (например, GP2Y0A21YK) устанавливаются спереди и по бокам. Они излучают инфракрасный луч и измеряют время отражения. Расстояние до препятствия — от 10 см до 80 см. Но у них есть недостаток: они не видят прозрачные объекты (стекло, зеркала). Для решения — добавьте ультразвуковые датчики (HC-SR04), которые работают с любыми поверхностями, но требуют больше места и энергии.
Датчики падения — простейшие ИК-пары, направленные вниз. Если луч не отражается — значит, перед вами лестница. Их ставят по краям передней части корпуса. Для точности используйте минимум два датчика с каждой стороны.
Энкодеры — это «счётчики шагов». Каждое вращение колеса фиксируется ими. С их помощью робот может «запомнить» карту комнаты, если использовать алгоритм SLAM (одновременная локализация и картирование). Для начала — достаточно просто считать обороты и поворачивать на 90° после прохождения 1 метра. Это не идеально, но работает.
Полезно знать: Не используйте датчики с аналоговым выходом без АЦП. Arduino Uno имеет только 6 аналоговых входов. Для большего количества датчиков используйте ESP32 — у него 18 аналоговых входов и встроенный Wi-Fi.
Дополнительно можно добавить датчик пыли (например, SDS011), который измеряет концентрацию частиц PM2.5. Он не обязателен, но позволяет роботу «понимать», где уборка была недостаточной. Например, если в зоне за диваном пыли в 2 раза больше — он может вернуться туда повторно.
Система управления: от Arduino до ИИ
Мозг робота — это контроллер. Для начинающих — Arduino Uno или Nano. Они просты, дешевы и отлично работают с датчиками. Но у них мало памяти и нет Wi-Fi. Если вы хотите управлять роботом через телефон, добавлять расписание или получать отчёты — берите ESP32. Он поддерживает Bluetooth, Wi-Fi, имеет 4 МБ флеш-памяти и 520 КБ ОЗУ.
Программирование — на C++ в Arduino IDE или PlatformIO. Простой алгоритм: если спереди препятствие — остановиться, повернуть на 45°, проверить направление, снова двигаться. Такой подход называется «буги-баги» (bug-and-bounce). Он работает, но неэффективен. Более продвинутый вариант — алгоритм «спирального обхода»: робот движется по спирали, увеличивая радиус, пока не наткнётся на стену.
Для продвинутых — можно попробовать TensorFlow Lite для микроконтроллеров. Да, это возможно: есть готовые модели, распознающие типы полов (ковёр, ламинат, плитка) по данным с датчиков. Но это требует глубоких знаний машинного обучения и сотен часов на обучение.
«Пользователи, которые начинают с Raspberry Pi, часто теряются в Linux, драйверах и конфигурациях. Начните с Arduino — вы поймёте, как работает реальное время. Потом переходите к более сложным системам.» — Елена Козлова, руководитель лаборатории робототехники, МГТУ им. Баумана
Создайте простую логику:
1. Движение вперёд до препятствия.
2. Поворот на 90° влево.
3. Проверка датчиков падения.
4. Повтор.
Такой цикл позволит роботу обойти комнату, даже без карты. Добавьте таймер — через 30 минут он автоматически возвращается на зарядку (если вы сделаете станцию).
Энергоснабжение и автономность
Большинство DIY-роботов-пылесосов «умирают» из-за неправильного питания. Выберите аккумулятор: Li-ion 18650 (3,7 В, 2200–3500 мАч) — оптимальный выбор. Для питания 12 В моторов и контроллера нужен повышающий преобразователь (DC-DC boost) и стабилизатор 5 В для Arduino. Используйте два аккумулятора 18650 в последовательном соединении — получите 7,4 В. Этого достаточно для большинства вентиляторов и моторов.
Если хотите автономность 1–1,5 часа — возьмите четыре аккумулятора (8 В, 4400 мАч). Расход тока: моторы — 1 А, вентилятор — 0,8 А, контроллер — 0,2 А. Итого: ~2 А. При 8 В — мощность 16 Вт. За час — 16 Вт·ч. Значит, батарея ёмкостью 4400 мАч (32,5 Вт·ч) обеспечит 2 часа работы — с запасом.
Зарядка — отдельная тема. Не используйте USB-зарядки от телефонов. Они не выдают ток 2 А. Лучше — модуль зарядки TP4056 с защитой от перезаряда и короткого замыкания. Станция зарядки — две медные пластины, подключённые к блоку питания 12 В. Когда робот касается их — замыкается цепь, и зарядка начинается. Добавьте датчик тока — чтобы контролировать, когда аккумулятор полностью заряжен.
Полезно знать: Li-ion аккумуляторы нельзя разряжать ниже 2,5 В — это убивает их. Используйте модуль защиты (BMS) с 2S конфигурацией. Он автоматически отключит питание при критическом уровне.
Тестирование, отладка и устранение ошибок
Первый запуск — это всегда катастрофа. Робот либо крутится на месте, либо падает с дивана, либо не включается. Не паникуйте. Систематизируйте тестирование.
Сначала проверьте каждый модуль отдельно:
— Двигатели — вращаются ли?
— Вентилятор — создаёт ли всасывание?
— Датчики — реагируют ли на руку?
— Батарея — держит ли напряжение под нагрузкой?
Затем — соедините всё. Проведите тест в пустой комнате. Запишите:
— Сколько времени робот двигался до первого столкновения?
— Как часто он пытается повернуть?
— Сколько пыли собрал за 10 минут?
Частые ошибки:
1. Датчики загрязнены пылью — чистите их спиртом.
2. Контакты зарядки окислились — обработайте медной щёткой.
3. Моторы перегреваются — добавьте радиаторы.
4. Программа зависает — добавьте watchdog-таймер в код.
Используйте Serial Monitor в Arduino IDE — он покажет, что именно происходит в коде. Добавьте логи: «Поворот влево», «Препятствие справа», «Низкий заряд» — это сэкономит вам часы поиска багов.
«Не пытайтесь сразу сделать «идеальный» робот. Сделайте «достаточно хороший». Запустите его, посмотрите, где он ошибается — и улучшайте поэтапно. Инженерия — это цикл: прототип → тест → улучшение → повтор.» — Дмитрий Соколов, основатель проекта DIYRobotics
Экспертное мнение: что скрывают производители
Производители не рассказывают, почему их роботы так дороги. На самом деле, стоимость 90% компонентов — не выше 1500–2000 рублей. Разница — в ПО, сервисе и бренде. Вот что скрывают:
— Алгоритмы картографирования (SLAM) — часто используют открытые библиотеки, например, Hector SLAM или Gmapping.
— ИИ для распознавания мебели — это просто классификация по размеру и форме, а не «понимание».
— «Умные» режимы — это просто таймеры: «включить в 10:00», «обойти ковёр».
Самый дорогой элемент — не датчик, а герметичный корпус и шумопоглощение. В китайских моделях пылесосный модуль работает на 70 дБ. В профессиональных — на 50 дБ. Разница — в звукоизоляции, а не в мощности.
И ещё: производители не используют Li-ion аккумуляторы 18650 — они ставят литий-полимерные, которые дороже, но тоньше. Для DIY — 18650 идеальны.
«Вы можете собрать робота, который убирает лучше, чем за 15 000 рублей. Но вы не сможете сделать его настолько надёжным, как iRobot. Почему? Потому что они тестируют каждую деталь на 10 000 циклов. Ваша задача — не скопировать, а понять.» — Марина Петрова, инженер по качеству, Xiaomi Robotics
Частые вопросы и ответы
- Можно ли собрать робота-пылесос без программирования?
Да, но только с использованием готовых модулей. Например, взять плату с предустановленной логикой (как RoboMaster) и подключить к ней моторы и датчики. Но вы потеряете гибкость: не сможете добавить Wi-Fi, расписание или режим «только ковры». - Сколько времени займёт сборка?
От 3 дней до 2 недель. Если вы новичок — 10–15 часов работы. Включая поиск компонентов, тестирование и переделку корпуса. Опытный мастер — за 2–3 дня. - Какой бюджет нужен?
От 3 500 до 8 000 рублей. Самый дорогой элемент — аккумуляторы и вентилятор. Если использовать б/у детали (от старых пылесосов, принтеров), можно снизить до 2 000 рублей. - Безопасно ли это для детей и животных?
Да, если вы добавите датчики падения и ограничите скорость. Но никогда не оставляйте робота без присмотра на первых запусках. Проверяйте, не застревает ли он под мебелью, не перегреваются ли моторы. - Можно ли сделать его умным с голосовым управлением?
Да. Подключите ESP32 к Google Assistant или Яндекс.Алисе через MQTT. Но это требует настройки сервера, аккаунта и знаний API. Для начала — просто добавьте кнопку «старт» на корпусе.
Заключение
Создание робота-пылесоса — это не просто сборка устройства. Это погружение в мир инженерии, программирования и системного мышления. Вы не просто собираете пылесос — вы создаёте автономную систему, которая взаимодействует с окружающей средой. И хотя готовые модели удобнее, именно DIY-проект даёт понимание: как устроена техника, которую мы используем каждый день.
Практические выводы: начните с простого — Arduino, два мотора, три датчика, один аккумулятор. Не пытайтесь сразу повторить Xiaomi. Сделайте прототип, который хотя бы обходит комнату. Затем — добавляйте функции. Каждый этап — это урок. И каждый успех — это не просто убранный пол, а ваша личная инженерная победа.
Собрать робота-пылесоса — возможно, даже без опыта. Главное — не бояться ошибок, тестировать поэтапно и помнить: технология существует не для того, чтобы покупать, а для того, чтобы понимать.
- Начинайте с Arduino и простых датчиков — не пытайтесь сразу использовать ИИ.
- Качество пылесосного модуля важнее, чем внешний вид корпуса.
- Энергосистема — самая частая причина отказа. Используйте BMS и Li-ion 18650.
- Тестируйте каждый модуль отдельно, прежде чем собирать всё вместе.
- Робот не должен быть «умным» — он должен быть надёжным.
⚠️ Дисклеймер — нажмите, чтобы развернуть
Материалы, опубликованные в разделе «Блог» на сайте RU DESIGN SHOP (rudesignshop.ru), носят исключительно информационный и ознакомительный характер и не являются руководством к действию, финансовой рекомендацией, медицинской услугой, ветеринарным назначением либо рекламой товаров и услуг, включая азартные игры. Публикации не содержат призывов к участию в азартных играх и не направлены на продвижение соответствующих операторов.
Безопасность применения товаров и веществ: при использовании строительных материалов, бытовой химии, пестицидов и агрохимикатов необходимо строго следовать инструкциям производителя и действующему законодательству Российской Федерации, включая Федеральный закон РФ от 19.07.1997 № 109-ФЗ «О безопасном обращении с пестицидами и агрохимикатами».
Упоминание товарных знаков, брендов и организаций носит исключительно информационный характер и не означает наличие партнёрских отношений или одобрения со стороны правообладателей.
Материалы, содержащие сведения о медицинских, ветеринарных или косметических средствах, представлены в справочных целях и не являются медицинской консультацией или назначением. Перед применением рекомендуется обратиться к врачу, ветеринарному специалисту или иному сертифицированному профессионалу.
Возрастные ограничения: материалы, содержащие сведения о продукции категории 18+, включая алкоголь или азартные игры, предназначены исключительно для совершеннолетней аудитории и публикуются в информационных целях.
Правовая ответственность: решения, принятые на основе опубликованной информации, пользователь принимает самостоятельно и на свой риск; редакция и авторы несут ответственность в пределах, установленных законодательством Российской Федерации.
Редакция не допускает публикаций, содержащих пропаганду экстремизма, терроризма, наркотических средств или суицида; подобные материалы подлежат немедленному удалению.
Упоминание организаций с ограниченным статусом: компания Meta Platforms Inc. (социальные сети Facebook и Instagram) признана экстремистской организацией решением суда РФ, её деятельность запрещена на территории Российской Федерации; любые упоминания приводятся исключительно в информационных целях.
Авторские права и источники: информация собирается из открытых источников; её актуальность указывается на дату публикации и может изменяться.
Изображения и иллюстрации используются на условиях, разрешённых правообладателями. При возникновении претензий редакция готова оперативно рассмотреть обращение и внести необходимые изменения.
Персональные данные и cookies: сайт использует cookies и обрабатывает персональные данные пользователей в соответствии с Федеральным законом № 152-ФЗ «О персональных данных» и Политикой конфиденциальности RU DESIGN SHOP.
Мнения авторов могут не совпадать с позицией государственных органов или коммерческих организаций, упомянутых в материалах.
РЕКОМЕНДУЕМ
Товары от российских производителей
-24%
Люстра OLamp GLODE
Диапазон цен: 22400 руб. – 88900 руб.